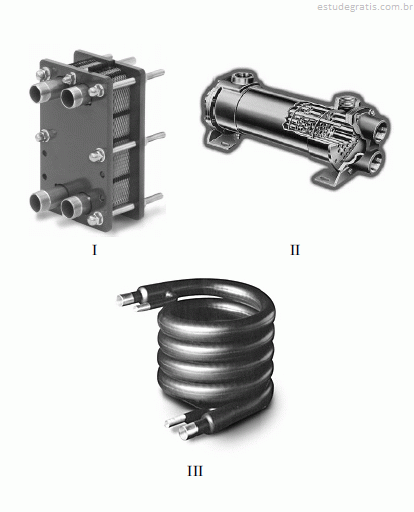
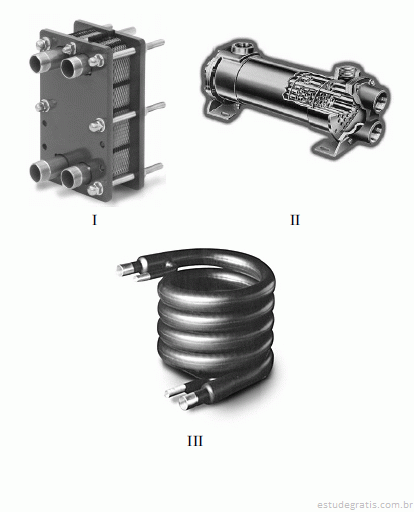
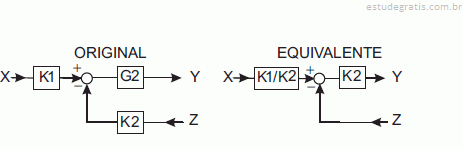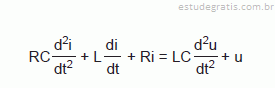As figuras acima ilustram três tipos construtivos comuns para trocadores de calor (I, II e III). Em relação a esses trocadores, julgue os itens que se seguem.
Quanto a sua compacidade, definida em termos da razão área de transferência de calor por volume ocupado, comumente o trocador mais compacto entre os tipos mostrados é o tipo III, enquanto que o menos compacto é o tipo I.
As figuras acima ilustram três tipos construtivos comuns para trocadores de calor (I, II e III). Em relação a esses trocadores, julgue os itens que se seguem.
Os tipos de trocadores de calor I, II e III são, respectivamente, de placas brasadas, de casco e de tubos em espiral.
As figuras acima ilustram três tipos construtivos comuns para trocadores de calor (I, II e III). Em relação a esses trocadores, julgue os itens que se seguem.
Entre os três tipos de trocador de calor representados na figura, apenas o tipo II é adequado à operação como condensador ou evaporador, devido ao uso de chicanas e ao volume interno do casco disponível nesse trocador.
As figuras acima ilustram três tipos construtivos comuns para trocadores de calor (I, II e III). Em relação a esses trocadores, julgue os itens que se seguem.
O trocador I é indicado em aplicações que envolvem fluidos tóxicos ou inflamáveis.
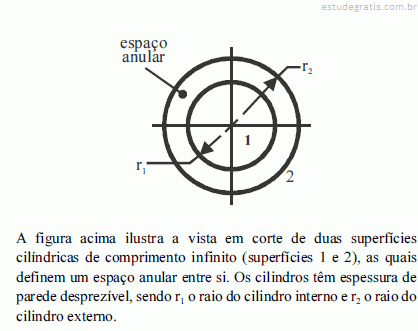
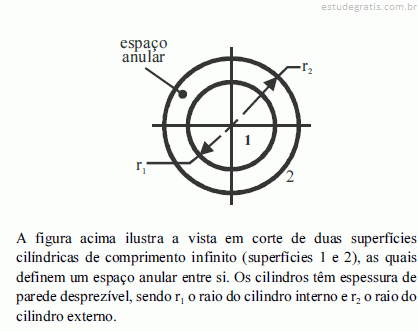
Considerando a troca de calor por radiação no espaço anular formado entre as duas superfícies, julgue os itens seguintes.
A deposição de uma fina camada de um metal polido na superfície externa do cilindro externo maximizará o seu poder emissivo.
Considerando a troca de calor por radiação no espaço anular formado entre as duas superfícies, julgue os itens seguintes.

Considerando a troca de calor por radiação no espaço anular formado entre as duas superfícies, julgue os itens seguintes.
No espaço anular, o fator de forma da superfície 1 em relação à superfície 2 (F 1-2) é igual a 0,5.
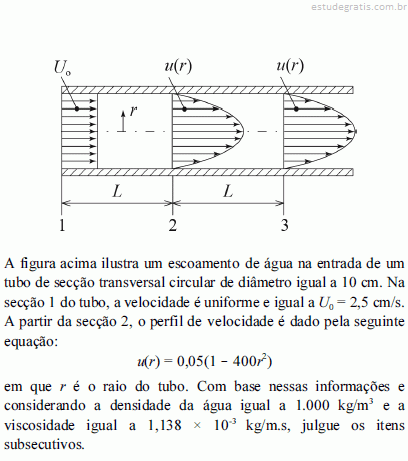
Entre as secções 2 e 3 a queda de pressão é maior que entre as secções 1 e 2.
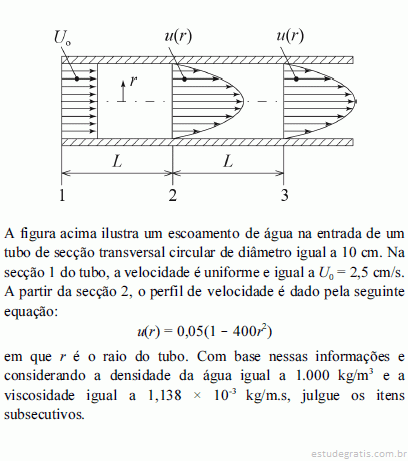
O comprimento de entrada L é, aproximadamente, igual a 12,7 m.
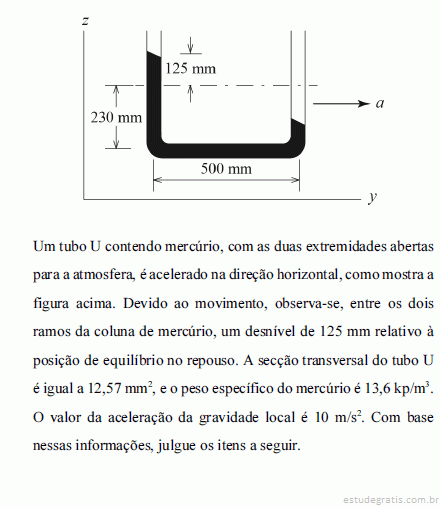
A aceleração horizontal do tubo é 5 m/s2.
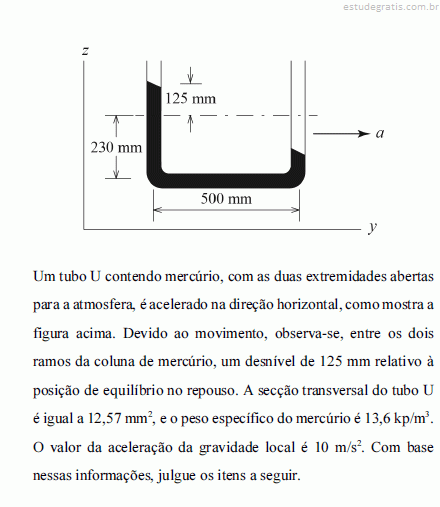
O desnível observado seria maior se o fluido utilizado no tubo U fosse água. O controle do processo de automação de uma indústria utiliza o sistema mecânico mostrado no esboço abaixo.
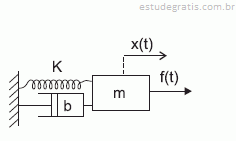
Utilizando as grandezas que aparecem na figura, e considerando que o termo forçante f(t) é a entrada, e a posição da massa x(t) é a saída, a função de transferência do sistema mecânico G(s)=x(s)/F(s) é igual a
Com relação aos sistemas automatizados, observe as afirmações a seguir.
I - A linguagem verbal no desenvolvimento de projetos automatizados é muito indicada, pois pode gerar várias interpretações, enriquecendo a comunicação.
II - As representações gráfi cas não são as mais indicadas devido ao elevado grau de difi culdade em sua compreensão.
III - Uma das maiores difi culdades do desenvolvimento de Sistemas Automatizados é o fornecimento de informações de modo claro e conciso aos projetistas.
Está correto o que se afirma em

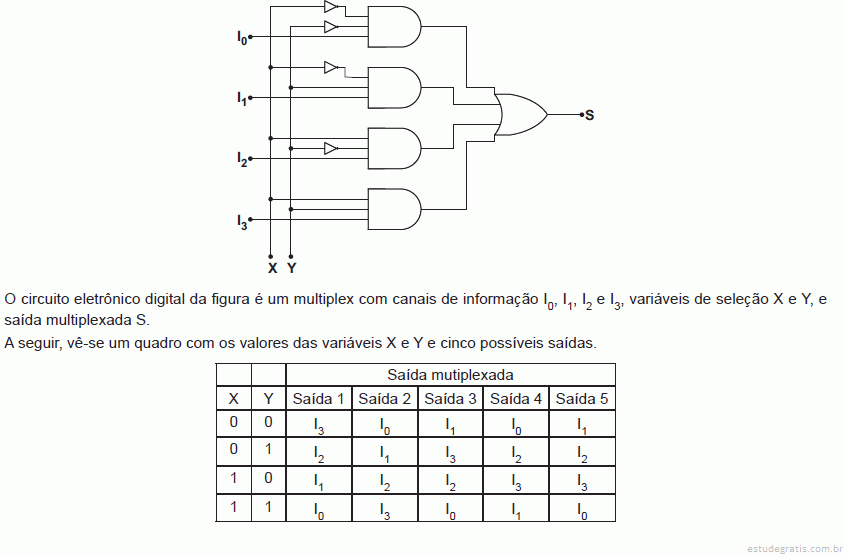
A representação da Saída Multiplexada S é a saída
Tomando-se um transformador de 300 espiras no primário, em que foi aplicada uma tensão de 150V, obtevese no secundário uma tensão de 60V. Nestas condições, o número de espiras do secundário corresponde a

Segundo a norma vigente, as vias principais de circulação nos locais de trabalho e as que conduzem às saídas devem ter, em m, largura mínima de
Na aplicação dos amplificadores de potência verifica-se:

As proteções mecânicas de máquinas, considerando a sua construção, podem ser chamadas de
Quando, na proteção mecânica de máquinas, o perigo mecânico é gerado por partes, ou componentes da máquina como arestas, rebarbas e partes pontiagudas, este caracteriza a condicionante
Acerca de manutenção corretiva, considere:
I. Ao promover a substituição de componentes de máquinas no instante da quebra, impõe-se a condição de utilização do equipamento com uma carga muito acima do que ele suportaria.
II. Caracteriza uma rotina de manutenção bem assertiva, com controles de processos evidenciados e registrados, necessários para uma futura auditoria, quando a organização tem implantado um sistema de gestão da qualidade.
III. Permite maior instabilidade e comprometimento de várias peças, tendo, como consequência, o aumento do risco de paradas de produção.
IV. Está relacionada à programação da manutenção, com foco nas periodicidades de cada manutenção, visando assim ...

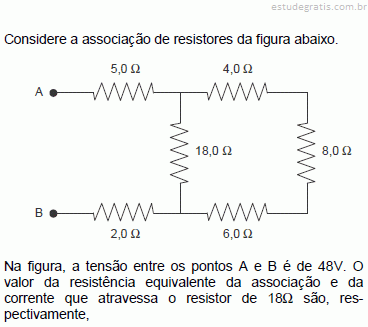
Em uma associação de resistores em paralelo,

As bombas hidráulicas de construção interna por engrenagens, lóbulos, palhetas ou parafusos são classificadas como bombas
Considere os tipos de roscas abaixo:
I. triangular.
II. quadrada.
III. dente de serra.
IV. whitworth.
V. redonda.
VI. trapezoidal.
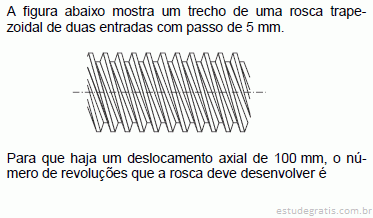
Em órgãos de máquina, quando se deseja transformar movimento rotacional em movimento linear, nos atuadores mecânicos, os quais devem ser movidos com o máximo de precisão, das roscas apresentadas acima, são utilizadas APENAS as que constam em:
O tipo de correia a ser utilizada na transmissão de rotação entre polias montadas em eixos não paralelos é
O nome do tratamento térmico, a forma de aquecimento do forno e o tipo de resfriamento utilizado quando se pretende aliviar tensões geradas durante o processo de solidificação e ou a partir das operações de conformação a frio do aço são, respectivamente:
Sobre os ensaios de dureza dos materiais é correto afirmar:
Processo de conformação no qual o material, geralmente metais não ferrosos, é forçado através de uma matriz. Trata-se de:
O elemento que é inserido no interior da peça a ser fundida, antes do vazamento, para dar à peça uma configuração na cavidade interna e os elementos utilizados para posicioná-lo no molde são denominadas, respectivamente, de
A produção mecânica de peças, por meio do processo de fundição, contempla, dentre outras, as etapas de


Um transformador tem as seguintes especificações:
Primário: 110 / 220 V − 3 fios com center-tap
Secundário: 12 + 12 V − 3 fios com center-tap
Potência nominal: 120 VA
No enrolamento secundário é ligada uma carga resistiva de 100 Ω entre o center-tap e uma das extremidades. O enrolamento primário destinado à alimentação de 220 V foi ligado erroneamente em 110 V. Nesse caso, a potência fornecida pelo transformador à carga vale

O DPS é um dispositivo usado em instalações elétricas para
Em manutenção de instalações elétricas, contraria as medidas de proteção coletiva:
Na manutenção prevista de um equipamento, o óleo coletado para análise ferrográfica apresentou partículas contaminantes de asbesto. A presença dessa partícula indica desgaste acentuado
A presença no aço estrutural do elemento químico Cr, em teores elevados, tem como finalidade o aumento
Aços de qualidade com rígido controle de sua composição química são produzidos por
Uma peça de aço ABNT 1095 deverá apresentar elevada dureza, relativa ductilidade e alongamento. Para o atendimento dessas propriedades faz-se necessário obter uma microestrutura denominada bainita, obtida por meio

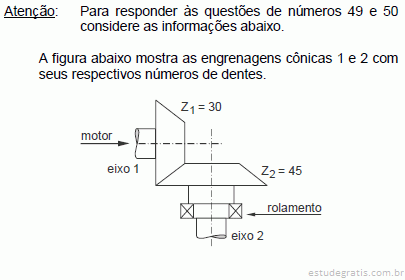
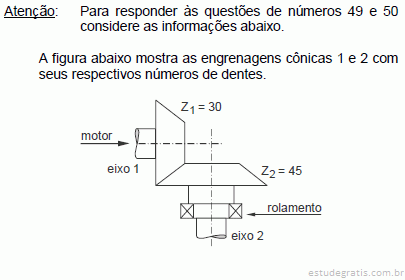
Como o redutor trabalha com rotação relativamente baixa e carga elevada, para o eixo 2 é recomendado o rolamento

Se o motor fornece 1800 rpm ao eixo 1, a rotação no eixo 2 é de


O método “Rockwell C” NÃO é utilizado para determinar a dureza de aços cementados porque a
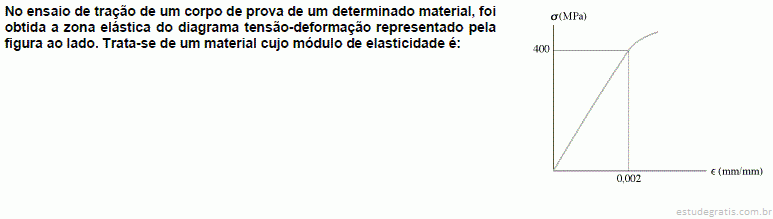
Num ensaio de tração, um corpo de prova de seção retangular de 10 mm x 2 mm apresentou um módulo de elasticidade de 210 GPa. Durante o ensaio, na zona elástica, quando o alongamento era de 0,001, a tensão normal correspondente era de

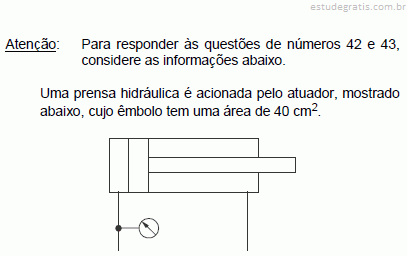
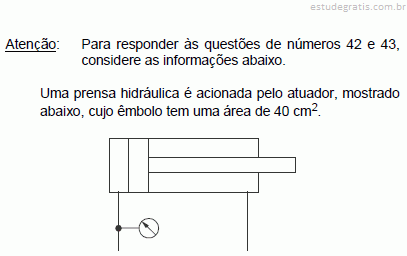
Para que a velocidade de avanço do êmbolo seja de 50 mm/s, a vazão do óleo que entra no atuador deve ser de

Durante a operação de prensagem, a máxima pressão registrada pelo manômetro é de 50 bar. Portanto, a máxima carga aplicada pelo atuador é de

Atualmente todos os programas desenvolvidos para CLPs são elaborados a partir de linguagens de programação padronizadas. Observe as afirmações a seguir.
I - Tais padronizações envolveram o desenvolvimento de normas visando atender os conhecimentos de: comandos elétricos, diagramas lógicos e representação matemática;
II - Tais padronizações envolveram a criação das normas ICE 1131-3 e IEC 5410 com o intuito de criar uma linguagem de programação padrão, que posteriormente fundiram-se para formar a atual IEC 61131-3
III - Tais padronizações envolveram o surgimento de representações contempladas pela IEC 61131-3 como: ladder, blocos de função e lista de instrução.
Podemos afirmar que dentre elas é(são) correta(s):
O circuito ilustrado abaixo é um elemento de um sistema controlador de automação.
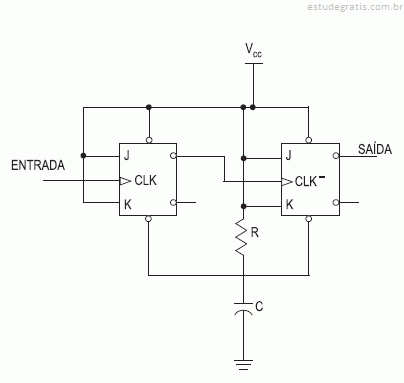
A programação de controladores de processos de automação em um ambiente industrial utiliza um sinal digital de 100 kHz de frequência aplicado à entrada do sistema abaixo.

Nessas condições, a frequência do sinal de saída, em kHz, é
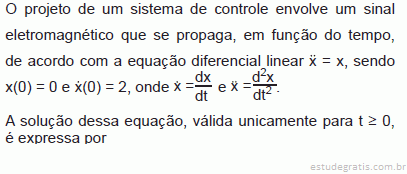
O engenheiro responsável por sistemas de automação deve atender às especificações das tarefas a serem realizadas. Alguns desses fatores devem ser interpretados através de modelos matemáticos.
Um fator que NÃO está associado a interpretações através de modelos matemáticos é o(a)
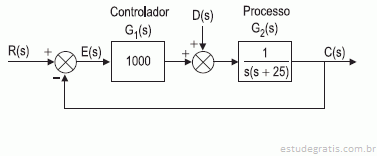
O projeto de automação de uma empresa especificou elementos de controle com mais de uma entrada, produzindo componentes de erro em estado estacionário em situações como a do sistema a seguir.

Podemos afirmar que o valor da componente do erro, nesse caso, é:
Os sistemas de controle envolvem componentes de diferentes tipos. Na engenharia de controle é comum representar esses componentes por modelos matemáticos. A respeito desses modelos, observe as afirmativas a seguir.
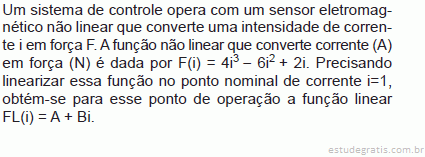
I - As relações entre entrada-saída de muitos componentes não lineares deverão ser linearizadas em torno dos pontos de operação, para limitar a faixa de variáveis.
II - O modelo matemático deve representar os aspectos essenciais de um componente físico.
III - As previsões do comportamento do sistema, baseadas no modelo matemático, devem ser razoavelmente precisas.
Está correto o que se afirma em
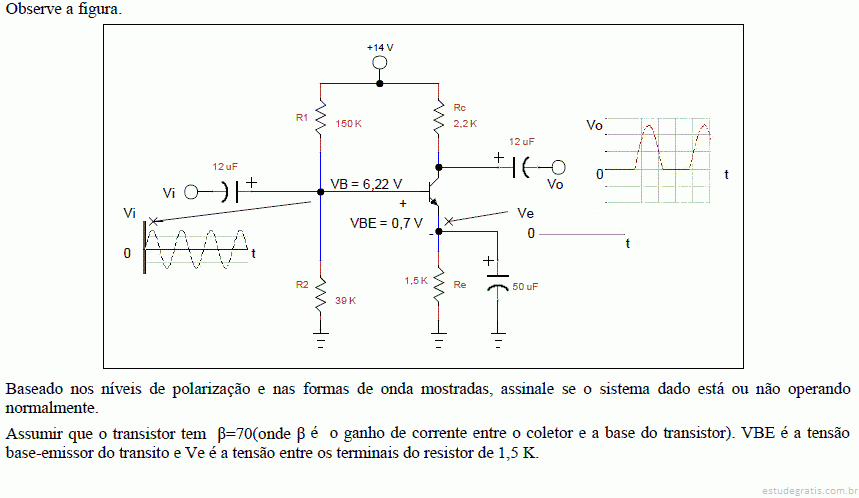
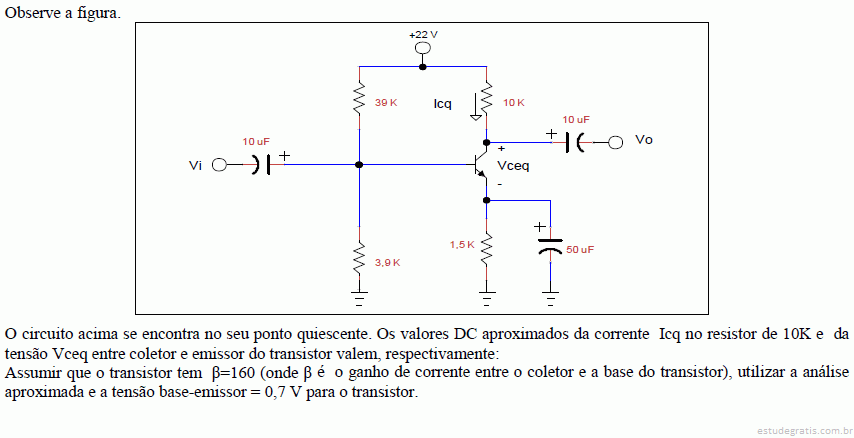
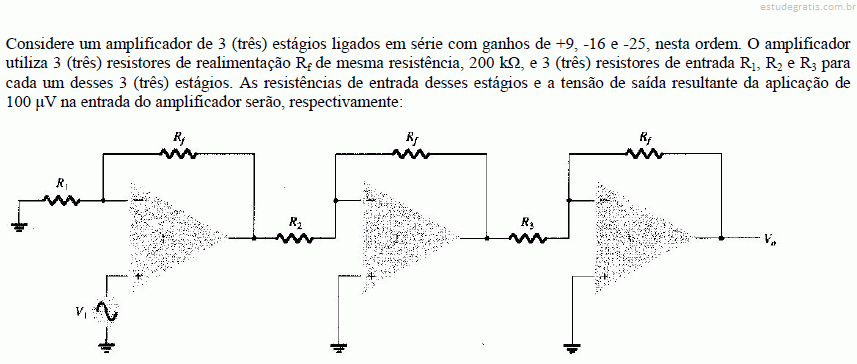
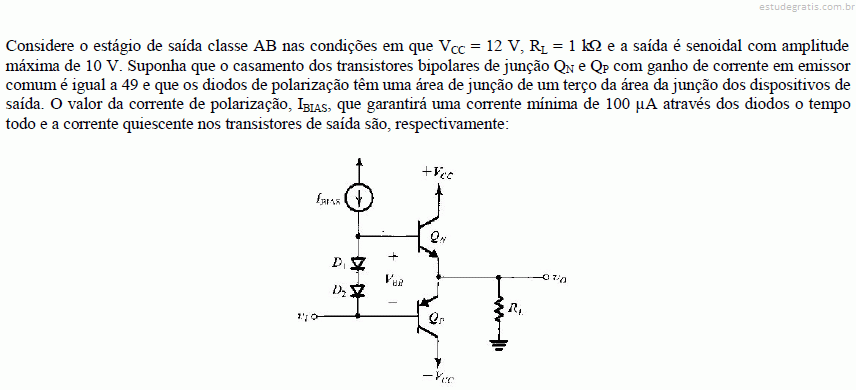
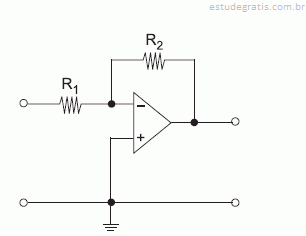
Os componentes conseguirem comunicar-se corretamente constitui um importante fator no projeto de uma rede de comunicação. A segurança de um sistema de automação depende de circuitos analógicos como o da figura abaixo, conectado a um amplificador.

Nessas condições, o circuito desempenha a função de
O sistema de automação de uma indústria prevê uma operação com sinais que se propagam com o comprimento de onda de 6000 angstrons e na velocidade da luz, que é de 300.000 km/s.
Tendo em vista a necessidade de utilização de sistemas sensores capazes de decodificar esses sinais, a frequência de recepção, em hertz, é
Com o objetivo de exercer o controle e a supervisão de plantas industriais, é frequente a utilização do sistema SCADA (supervisory control and data acquisition). O seu uso permite acesso a informações sobre o estado atual do sistema através de recursos que podem ser visíveis na tela dos computadores.
Outra característica importante no software, utilizada no sistema, é a
Nas instalações industriais, devido à presença de elementos não lineares como tiristores, é comum o aparecimento de componentes harmônicos na rede AC.
Qual a providência que poderá ser tomada para minimizar os efeitos desses componentes?
Um controlador autoprogramável (CLP) é um computador desenvolvido para desempenhar funções de controle de diversos níveis de complexidade.
Os CLP apresentam diversas características. NÃO é uma dessas características:
Um projeto de automação desenvolvido para uma empresa em fase de crescimento necessitou instalar conversores DC-DC conforme a figura abaixo, que, nesse caso, é denominada “boost converter”.

A função do indutor L nesses conversores é:
Com o objetivo de facilitar o cálculo da função de transferência de um sistema complexo, é comum representá-lo pelo seu diagrama em blocos. Com base em seu diagrama original, é possível reorganizar ou rearranjar esses blocos obedecendo a regras específicas denominadas álgebra de blocos. Dessa forma, comparando-se as equações correspondentes, podem ser criados diagramas equivalentes.
O par que representa os diagramas em blocos original e equivalente é
Os métodos usados para preparar adequadamente a função de transferência de um sistema, visando à determinação de seus polos e zeros, constitui poderoso ferramental matemático para o estudo da estabilidade de sistemas elétricos e eletrônicos.

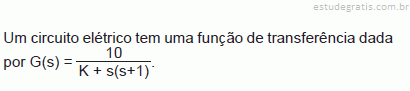
Dentro desse contexto, sabendo-se que um dado sistema apresenta a seguinte função de transferência
quais os valores de seus polos?
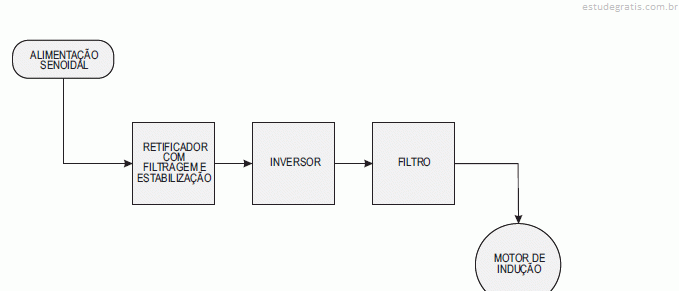
O acionador CA de frequência variável, representado no diagrama abaixo, é usado para controlar a velocidade de um motor de indução. A velocidade do motor de indução é proporcional à frequência aplicada, e, consequentemente, o controle da velocidade corresponde ao controle de frequência. Os componentes responsáveis pelo chaveamento do retificador são diodos retificadores de silício, e o inversor é construído usando-se tiristores, além do uso de elementos passivos de circuito. Todos os componentes do circuito são ideais.

Assim, a função do inversor e a função do filtro localizado entre o inversor e o motor, representados no diagrama, são, respectivamente,

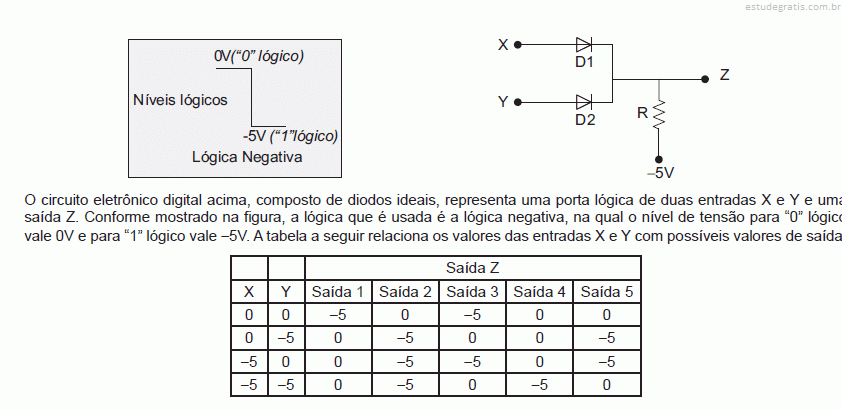
A saída que corresponde à saída Z do circuito é a

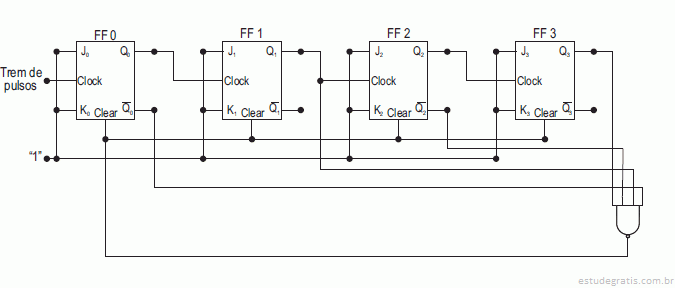
O circuito eletrônico digital acima representa um contador binário e é construído usando-se 4 J-K flip-flops (FF 0,1, 2 e 3), tipo T (entradas J e K ligadas a “1” lógico). Quando a entrada clear recebe um pulso “0”, leva a “0” todas as saídas Q dos flip-flops do circuito. Um trem de pulsos, representado no circuito, excita a entrada Clock do primeiro flip-flop, e, a cada descida do pulso de Clock, o flip-flop muda de estado.
Com base no circuito e nas considerações acima, identifica-se que o circuito representa um contador módulo

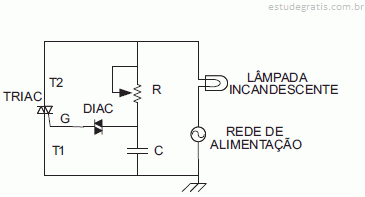
O circuito da figura é um controlador de intensidade luminosa, na qual uma lâmpada incandescente é usada como carga. Para realizar essa função, usam-se dispositivos eletrônicos conhecidos como Triac e Diac, representados na mesma figura. O circuito de controle é feito através de uma malha defasadora RC, com R variável, que atrasa a tensão no capacitor em relação à tensão da rede de alimentação.
Nesses termos, o Triac é disparado

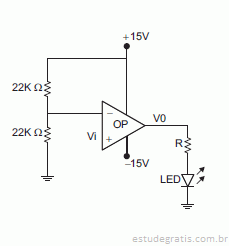
O circuito mostrado na figura é composto de um amplificador operacional (OP), com alto ganho de tensão, devidamente polarizado, e sua saída aciona um diodo emissor de luz (LED). O resistor R limita a corrente máxima permitida no LED.
Sabendo-se que a entrada “Vi” do operacional recebe uma tensão senoidal de valor de pico igual a 30 V, qual é o nível, em volts, dessa tensão necessário para acender o LED?

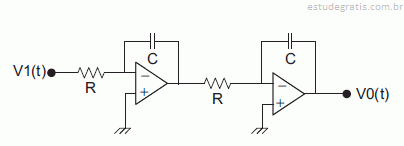
O circuito acima é composto de dois amplificadores operacionais ideais e idênticos, cujas fontes de tensão simétricas de alimentação não foram representadas no circuito. Dois resistores de valor R e dois capacitores de valor C, também ideais, foram acrescentados para compor o circuito.
Qual a função matemática que o circuito representa?
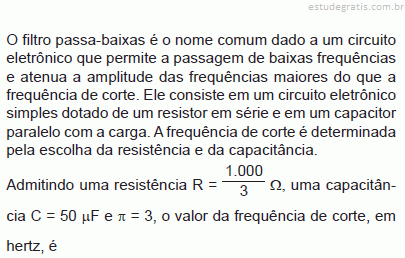
Um filtro é uma estrutura capaz de atenuar ou rejeitar certa faixa de frequência de um sinal, permitindo a passagem das demais frequências, e tem, entre outras, inúmeras aplicações em engenharia elétrica, eletrônica e de telecomunicações.
Uma vantagem dos filtros ativos, construídos usando-se amplificadores operacionais, é que tais filtros
Uma bobina é equivalente a uma resistência associada em série com uma indutância. Quando se aplica uma tensão contínua de valor 20 Volts, a bobina consome 5 A. Quando se aplica uma tensão alternada de valor 10 Volts sob frequência de 50 Hz, a bobina absorve uma corrente alternada de 2 A.
O valor, em Ohms, da reatância indutiva dessa bobina é

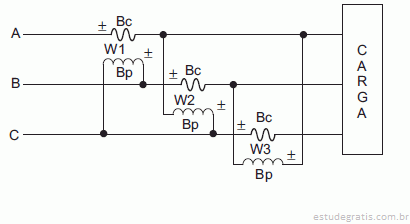
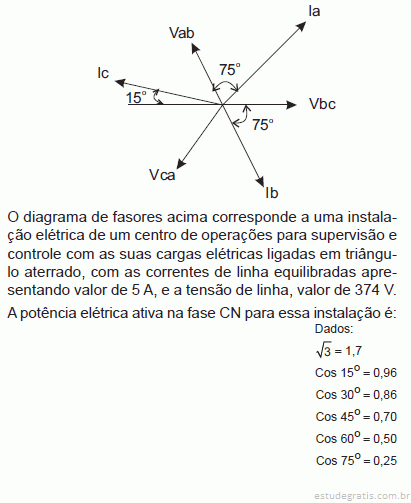
A figura mostra como é possível medir a potência reativa de uma carga em sistemas trifásicos utilizando-se wattímetros. Essa possibilidade só se concretiza se sua bobina de potencial (Bp) for alimentada com tensão defasada, referente à bobina de corrente, em relação à tensão aplicada à carga, de
Sistemas controladores pneumáticos e hidráulicos têm larga aplicação na automação industrial. Considere as afirmativas a seguir, que comparam os dois tipos de sistemas controladores.
I – O ar não tem propriedades lubrifi cantes e sempre contém vapor d’agua, enquanto que o óleo é lubrifi cante e permite transferir calor gerado no sistema para um trocador de calor conveniente.
II – As potências de saída dos sistemas pneumáticos são consideravelmente superiores às dos sistemas hidráulicos.
III – A precisão dos atuadores pneumáticos é defi ciente nas baixas velocidades, enquanto que a precisão dos atuadores hidráulicos é satisfatória em todas as velocidades.
Está correto o que se afirma em
A rede PROFIBUS é uma das redes mais utilizadas em ambientes industriais.
Observe as afirmações a seguir referentes à rede PROFIBUS.
I – A rede PROFIBUS é baseada em padrões reconhecidos internacionalmente, sendo sua arquitetura de protocolo orientada ao modelo de referência OSI (Open System Interconnection), conforme o padrão internacional ISO 7498.
II – A rede PROFIBUS-DP permite sistemas mono e multimestre oferecendo um alto grau de fl exibilidade na confi guração do sistema, com até 256 dispositivos (mestres ou escravos) podendo ser ligados a um barramento, e sua confi guração consiste na defi nição do número de estações, dos endereços das estações e de seus I/O, do formato dos dados de I/O, do formato das mensagens de diagnósticos e os parâmetros de barra...
A necessidade de utilizar Controladores Lógicos Programáveis (CLP) em linguagem Ladder para controle e operação de sistemas automatizados prevê a utilização de elemento temporizador.
A esse respeito, observe as afirmativas a seguir.
I – O temporizador deve ser do tipo não retentivo, isto é, se a energização for perdida, o valor acumulado é zerado.
II – O temporizador deve possuir uma entrada que, ao se energizar, habilita o acúmulo do tempo decorrido.
III – O temporizador deve possuir uma saída que será energizada quando o valor acumulado for igual ao preestabelecido, e todas as outras condições de funcionamento do elemento estiverem satisfeitas.
Está correto o que se afirma em
Um projeto de automação utiliza um sistema hidráulico que opera com resfriamento de água. A água circula através de uma bomba que a retira de um poço, à razão de 7,5 litros por segundo. O engenheiro identificou que o poço possui 10 metros de profundidade e que o rendimento da bomba é de 80%.
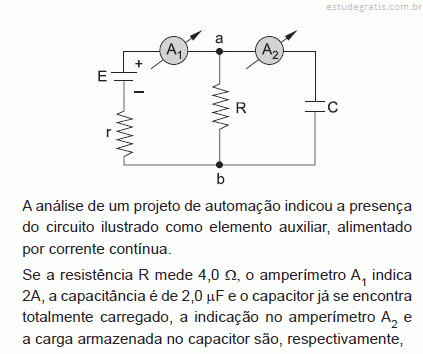
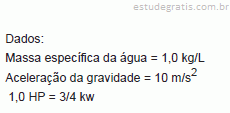
A potência mecânica, em HP, necessária e suficiente ao sistema hidráulico, atendendo às condições dadas, é
Considere as afirmativas abaixo que se referem às dificuldades que o uso de ondas de rádio em alta frequência, como alternativa aos cabos coaxiais ou fibras óticas, apresentam no processo de transmissão de dados entre redes de computadores conectados aos sistemas de automação.
I – O uso de ondas de rádio em alta frequência depende de regulamentação junto aos órgãos públicos.
II – O uso de ondas de rádio em alta frequência gera problemas de autenticação junto aos usuários.
III – O uso de ondas de rádio em alta frequência está sujeito à ocorrência de interferência entre os componentes do sistema.
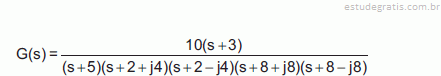
IV – O uso de ondas de rádio em alta frequência impossibilita a existência de unidades transceptoras móveis.
Está correto APENAS o que se afirma em...
A análise de sistemas de controle de automação envolve conhecimentos sobre o funcionamento de seus componentes eletrônicos. A esse respeito são feitas as afirmativas:
I – Ao se aplicar um pulso positivo à porta (gate) de um SCR, este continua conduzindo, mesmo que o sinal de disparo seja retirado, e assim permanece enquanto houver uma corrente mínima circulando entre anodo e catodo, chamada corrente de manutenção.
II – O IGBT é um componente eletrônico cujo controle de condução entre o coletor e o emissor é feito por tensão ao invés de corrente.
III – Um TRIAC é um elemento bidirecional, ou seja, pode conduzir nos dois semiciclos de uma senoide.
Está correto o que se afirma em

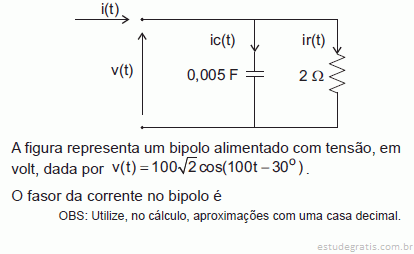
Nessa situação, o valor da tensão, em volts, à qual submete- se o capacitor é

Para que o sistema seja estável, é necessário e suficiente que
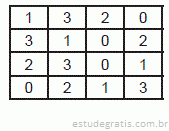
Um sistema dinâmico, utilizado para controle de uma rede automatizada, forneceu dados processados ao longo do tempo e que permitiram a construção do quadro abaixo.

A partir dos dados assinalados, mantendo-se a mesma disposição, construiu-se uma matriz M.
O valor do determinante associado à matriz M é

Os valores de A e B, respectivamente, são
O Controlador Lógico Programável (CLP) é definido como dispositivo capaz de armazenar instruções destinadas a sistemas automatizados.
É uma característica do CLP
A maioria das empresas procura, atualmente, otimizar a conectividade de suas redes através da automação baseada em soluções da tecnologia da informação. Já é comum a interligação de controladores e de outros dispositivos com tendência aos barramentos de campo, que serão gradualmente integrados a outros sistemas de automação.
Tendo em vista a necessidade crescente de segurança no sistema de automação, os usuários podem assumir alguns cuidados, como
Atualmente, muitos sistemas têm sido desenvolvidos na parte física do processo de automação industrial, destacando- se a transmissão de informação para controle das operações. As redes fazem a comunicação entre diferentes setores com o objetivo de trocar informações.
As chamadas redes de chão de fábrica
A modelagem matemática de sistemas físicos geralmente não é uma tarefa fácil.
Um dos desafios que o engenheiro enfrenta para atingir esse objetivo é
O planejamento de sistemas de automação para uma empresa envolve, comumente, a escolha de suportes de transmissão de dados entre as redes. Em muitas situações, a solução desse problema ocorre pela utilização de guias físicos que asseguram a manutenção de uma conexão direta e permanente, como a que se obtém com o aproveitamento da rede telefônica.
A utilização de tais guias físicos
Um sistema dinâmico foi modelado segundo a equação diferencial a seguir, na qual a função forçante é a tensão u(t) e a variável independente é a intensidade de corrente i(t).

A função de transferência do sistema elétrico é
Considerando o contexto dos sensores angulares de posição, baseados em sensores ópticos (encoders ópticos), é correto afirmar:

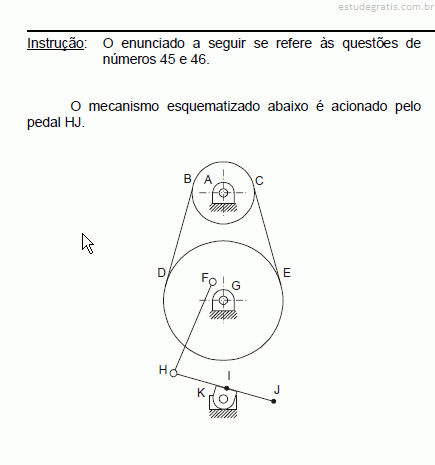
Pode ser considerado um mecanismo de quatro barras, o quadrilátero formado pelos vértices
As válvulas globo do tipo corpo dividido (split body) apresentam