51 Q441842
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
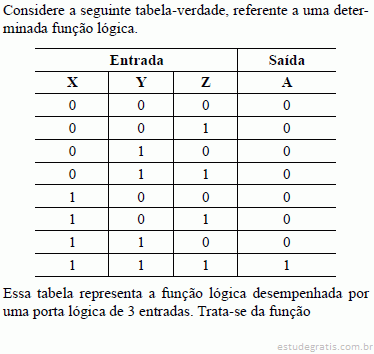
O padrão IEEE/ANSI para símbolos lógicos utiliza símbolos circulares para representar cada dispositivo lógico. Na memória RAM, todos os endereços são acessados em tempos iguais e podem ser selecionados em qualquer ordem para uma operação de leitura ou de escrita.
52 Q441840
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os próximos itens, acerca de sistemas digitais. O padrão IEEE/ANSI para símbolos lógicos utiliza símbolos circulares para representar cada dispositivo lógico.
53 Q441838
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os próximos itens, acerca de sistemas digitais. Na aritmética digital, os números negativos são representados por seu complemento.
54 Q441836
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os próximos itens, acerca de sistemas digitais. Um flip-flop S-R não pode ter, ao mesmo tempo, as entradas S e R em nível alto.
55 Q441834
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os próximos itens, acerca de sistemas digitais. A porta lógica NAND é capaz de substituir um padrão lógico OR-AND, mas não é apropriada para substituir uma expressão booleana que forma um padrão AND-OR.
56 Q441833
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os próximos itens, acerca de sistemas digitais. As duas formas gerais para expressões lógicas são a soma de produtos e o produto de somas.
57 Q441831
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
O estudo de sistemas dinâmicos envolve a modelagem matemática, a análise e a simulação de sistemas físicos de interesse da engenharia, como, por exemplo, os sistemas mecânicos, elétricos, hidráulicos, pneumáticos e térmicos. Acerca desse assunto, julgue os itens a seguir. As variáveis de estado descrevem a resposta passada de um sistema - considerando-se o estado presente -, as excitações de entrada e as equações que descrevem a dinâmica.
58 Q441829
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
O estudo de sistemas dinâmicos envolve a modelagem matemática, a análise e a simulação de sistemas físicos de interesse da engenharia, como, por exemplo, os sistemas mecânicos, elétricos, hidráulicos, pneumáticos e térmicos. Acerca desse assunto, julgue os itens a seguir. O polinômio característico de um sistema é representado pelo denominador de sua função de transferência. As raízes desse polinômio, conhecidas como zeros do sistema, determinam o comportamento da resposta temporal.
59 Q441827
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
O estudo de sistemas dinâmicos envolve a modelagem matemática, a análise e a simulação de sistemas físicos de interesse da engenharia, como, por exemplo, os sistemas mecânicos, elétricos, hidráulicos, pneumáticos e térmicos. Acerca desse assunto, julgue os itens a seguir. O diagrama de Nyquist é uma representação, em coordenadas cartesianas, da magnitude de uma função de transferência em relação ao seu ângulo de fase à medida que a frequência varia.
60 Q441826
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
O estudo de sistemas dinâmicos envolve a modelagem matemática, a análise e a simulação de sistemas físicos de interesse da engenharia, como, por exemplo, os sistemas mecânicos, elétricos, hidráulicos, pneumáticos e térmicos. Acerca desse assunto, julgue os itens a seguir. Uma função de transferência é denominada de fase mínima se todos os seus polos e zeros estiverem localizados no semiplano esquerdo do plano complexo.
61 Q441824
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A cinemática trata do estudo dos movimentos do robô sem considerar as causas que os originaram. No que tange a esse tema, julgue os itens subsecutivos. Os parâmetros de Denavit-Hartenberg permitem obter o conjunto de equações que descrevem a cinemática de uma junta com relação à junta seguinte e vice-versa.
62 Q441822
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A cinemática trata do estudo dos movimentos do robô sem considerar as causas que os originaram. No que tange a esse tema, julgue os itens subsecutivos. Sistemas robóticos usualmente utilizam matrizes homogêneas de dimensão 3x3.
63 Q441820
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A cinemática trata do estudo dos movimentos do robô sem considerar as causas que os originaram. No que tange a esse tema, julgue os itens subsecutivos. A partir da base de um robô de cadeia cinemática aberta, chega-se ao punho por meio de um único caminho em uma sequência elo-junta-elo.
64 Q441818
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os itens a seguir, relativos aos princípios de robótica. O robô de coordenadas cartesianas utiliza três juntas rotacionais.
65 Q441817
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os itens a seguir, relativos aos princípios de robótica. O controle de trajetória ponto a ponto executa o ciclo, que passa por pontos no espaço previamente definidos durante a programação e os armazena na memória do controlador. Nesse tipo de controle, a velocidade das juntas do robô é uniforme.
66 Q441815
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Julgue os itens a seguir, relativos aos princípios de robótica. Diferentemente dos geradores, que produzem energia cinética, os atuadores emissores consomem energia elétrica para a emissão de sinais visuais, sonoros, calóricos e magnéticos.
67 Q441813
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Uma força pode ser aplicada em um corpo de diferentes maneiras, originando diversos tipos de solicitações, como tração, compressão, cisalhamento, flexão e torção. Considerando esse assunto, julgue os próximos itens. Quanto maior for o módulo de elasticidade de um material, menor será sua deformação elástica e maior será sua rigidez.
68 Q441811
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Uma força pode ser aplicada em um corpo de diferentes maneiras, originando diversos tipos de solicitações, como tração, compressão, cisalhamento, flexão e torção. Considerando esse assunto, julgue os próximos itens. O diagrama de esforços cortantes é um gráfico que descreve a variação desses esforços ao longo das seções longitudinais da estrutura.
69 Q441809
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Uma força pode ser aplicada em um corpo de diferentes maneiras, originando diversos tipos de solicitações, como tração, compressão, cisalhamento, flexão e torção. Considerando esse assunto, julgue os próximos itens. Na embreagem seca as partículas de metal, como granalhas de aço, são compactadas sob a ação de força tangencial produzida pela rotação do eixo de comando.
70 Q441808
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A mecânica dos corpos rígidos pode ser dividida em estática, que se refere ao equilíbrio de um corpo rígido, e dinâmica, que se relaciona ao movimento de um corpo rígido. Acerca desse assunto, julgue os itens que se seguem. O centro de massa de um corpo pode estar localizado em um ponto espacial fora do corpo.
71 Q441806
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A mecânica dos corpos rígidos pode ser dividida em estática, que se refere ao equilíbrio de um corpo rígido, e dinâmica, que se relaciona ao movimento de um corpo rígido. Acerca desse assunto, julgue os itens que se seguem. Em uma engrenagem cilíndrica, a relação de transmissão é a mesma que se obteria se fossem considerados dois cilindros imaginários equivalentes, que se comprimem um contra o outro e que giram um em relação ao outro, sem escorregar.
72 Q441804
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A mecânica dos corpos rígidos pode ser dividida em estática, que se refere ao equilíbrio de um corpo rígido, e dinâmica, que se relaciona ao movimento de um corpo rígido. Acerca desse assunto, julgue os itens que se seguem. Os polos da função de transferência de um sistema dinâmico dependem do ponto em que as forças sejam aplicadas ou em que sejam medidos os deslocamentos, e não da distribuição de massa, rigidez e amortecimento do sistema.
73 Q441802
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A mecânica dos corpos rígidos pode ser dividida em estática, que se refere ao equilíbrio de um corpo rígido, e dinâmica, que se relaciona ao movimento de um corpo rígido. Acerca desse assunto, julgue os itens que se seguem. A equação de d’Alembert transforma o problema de um sistema dinâmico em um problema de sistema estático.
74 Q441800
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A mecânica dos corpos rígidos pode ser dividida em estática, que se refere ao equilíbrio de um corpo rígido, e dinâmica, que se relaciona ao movimento de um corpo rígido. Acerca desse assunto, julgue os itens que se seguem. O impulso é uma grandeza física definida como o produto de uma força que é aplicada a um corpo pela velocidade desse corpo.
75 Q441798
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Considerando que os fenômenos de transferência de calor e de massa relacionam-se à velocidade de transferência de energia térmica, julgue os itens subsequentes. Transferências de calor por condução e por convecção acontecem de maneira semelhante, uma vez que elas requerem a presença de um meio material, contudo essa movimentação por convecção apenas ocorrerá se houver movimento dos fluidos envolvidos.
76 Q441797
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Considerando que os fenômenos de transferência de calor e de massa relacionam-se à velocidade de transferência de energia térmica, julgue os itens subsequentes. A troca de calor por radiação entre duas superfícies depende da orientação de uma superfície com relação à outra. Essa dependência, conhecida como fator de forma, é nula para superfícies planas ou convexas, mas diferente de zero para superfícies côncavas.
77 Q441795
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Considerando que os fenômenos de transferência de calor e de massa relacionam-se à velocidade de transferência de energia térmica, julgue os itens subsequentes. A determinação numérica da distribuição bidimensional de temperaturas exige a obtenção de uma equação para cada ponto nodal com temperatura desconhecida.
78 Q441793
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Considerando que os fenômenos de transferência de calor e de massa relacionam-se à velocidade de transferência de energia térmica, julgue os itens subsequentes. Durante a condução de calor unidimensional em regime permanente através de uma parede plana ideal, o gradiente de temperatura e o calor transmitido por unidade de tempo variam com o tempo.
79 Q441791
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Considerando que os fenômenos de transferência de calor e de massa relacionam-se à velocidade de transferência de energia térmica, julgue os itens subsequentes. Os sistemas trocadores evaporativos permitem contato direto entre líquido e gás, o que gera elevadas taxas de transferência de calor por unidade de volume.
80 Q441790
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Em relação aos fenômenos de transporte, que tratam da quantidade de movimento de fluidos em tubulações, julgue os itens seguintes. Fluidos newtonianos, os mais e os menos viscosos, são caracterizados por apresentarem viscosidade variante com o tempo e com a força aplicada.
81 Q441788
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Em relação aos fenômenos de transporte, que tratam da quantidade de movimento de fluidos em tubulações, julgue os itens seguintes. O diagrama de Moody é uma representação gráfica linear do fator de frisão em função do número de Reynolds e da rugosidade relativa de uma tubulação.
82 Q441786
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Em relação aos fenômenos de transporte, que tratam da quantidade de movimento de fluidos em tubulações, julgue os itens seguintes. As equações de Navier-Stokes, que modelam o escoamento de fluidos em tubulações, são independentes do tempo.
83 Q441785
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

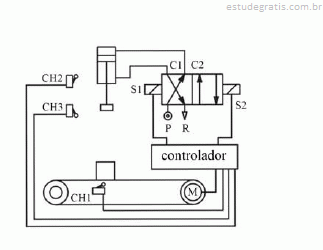
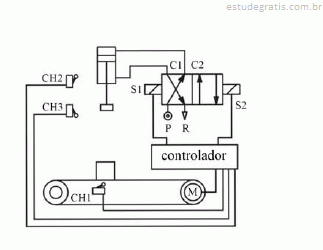
A figura apresentada ilustra, esquematicamente, uma esteira rolante utilizada para transportar caixas de papelão. Um pistão pneumático montado verticalmente sobre a esteira apresenta um carimbo em sua extremidade. Cada caixa deve parar embaixo do pistão, ser carimbada e, depois, seguir viagem pela esteira.

Com base nessas informações, julgue os itens subsequentes.

O controlador, a que são ligados os fios das chaves fim de curso, é um circuito elétrico ou eletrônico construído segundo uma determinada lógica de funcionamento, capaz de enviar sinais elétricos para as três válvulas solenoides ― duas, explícitas no diagrama (S1 e S2); e uma terceira, ocult...
84 Q441783
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

A figura apresentada ilustra, esquematicamente, uma esteira rolante utilizada para transportar caixas de papelão. Um pistão pneumático montado verticalmente sobre a esteira apresenta um carimbo em sua extremidade. Cada caixa deve parar embaixo do pistão, ser carimbada e, depois, seguir viagem pela esteira.

Com base nessas informações, julgue os itens subsequentes.

A operação do sistema está dividida em quatro fases sequenciais: ligar a esteira e levar a caixa até a posição sob o pistão; desligar a esteira; descer o pistão; e subir o pistão. Após a conclusão da última fase, volta-se à primeira fase, sendo o ciclo, então, repetido.
85 Q441781
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

A figura apresentada ilustra, esquematicamente, uma esteira rolante utilizada para transportar caixas de papelão. Um pistão pneumático montado verticalmente sobre a esteira apresenta um carimbo em sua extremidade. Cada caixa deve parar embaixo do pistão, ser carimbada e, depois, seguir viagem pela esteira.

Com base nessas informações, julgue os itens subsequentes.

Quando a caixa que está sendo transportada encontra a chave CH1, o motor da esteira é desligado, e a caixa para sob o pistão. Em seguida, o solenoide S1 é acionado, e a válvula passa para a posição da esquerda. O ar comprimido flui de P para C2 e chega à câmara superior do cilindro. Ao mesmo temp...
86 Q441779
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Acerca das características e especificações dos sensores digitais e analógicos e dos motores elétricos, julgue os itens a seguir.

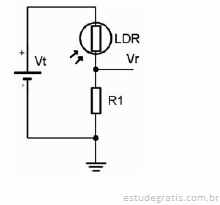
Caso a luminosidade de um ambiente possa ser medida por meio de um circuito que contenha um LDR (Light Dependent Resistor) conforme ilustrado na figura a seguir, nesse circuito, a tensão Vr aumentará com a luminosidade do ambiente.

87 Q441778
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Acerca das características e especificações dos sensores digitais e analógicos e dos motores elétricos, julgue os itens a seguir.

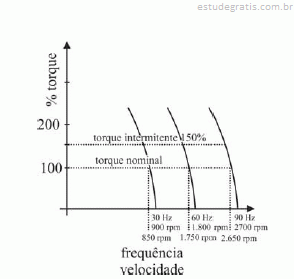
Situação hipotética: O gráfico a seguir se refere às informações de um motor de indução conectado a uma rede de 60 Hz, com velocidade síncrona de 1.800 rpm e velocidade do eixo, com carga nominal, de 1.750 rpm. De acordo com o gráfico, diminuindo-se a frequência até a metade, a velocidade síncrona cai para a metade, mas não a velocidade do motor. Assertiva: Nessa situação, a diferença entre a velocidade síncrona calculada e a velocidade de rotação se deve ao escorregamento do motor.

88 Q441776
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Acerca das características e especificações dos sensores digitais e analógicos e dos motores elétricos, julgue os itens a seguir. A sensibilidade de uma grandeza física medida corresponde ao menor incremento que provoque uma mudança no sinal de saída do sensor, ao passo que a resolução de uma grandeza é dada pela relação entre a variação do sinal elétrico na saída do sensor e a variação da grandeza medida.
89 Q441774
Engenharia Mecatrônica
Ano: 2015
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Acerca das características e especificações dos sensores digitais e analógicos e dos motores elétricos, julgue os itens a seguir. Definem-se como faixa (range) todos os níveis de amplitude da grandeza física nos quais o sensor pode operar dentro da precisão especificada; por sua vez, span é a diferença algébrica entre o valor superior e o inferior da faixa de medição do instrumento. Por exemplo, um termômetro com range de 100 °C a 250 °C possui span igual a 150 °C.
90 Q568924
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Existem diversos tipos de materiais que apresentam características únicas como a piezoeletricidade, a piezorresistividade e a piroeletricidade. Sobre essas características, pode-se dizer que a

91 Q568915
Engenharia Mecatrônica
Ano: 2013
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Com base nos processos de fabricação e nas propriedades dos materiais, julgue os itens seguintes. Quando aquecidos a temperaturas superiores à temperatura de transição vítrea, os polímeros termofixos apresentam aumento no módulo de elasticidade, e os termoplásticos apresentam redução da viscosidade.
92 Q568914
Engenharia Mecatrônica
Ano: 2013
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
Com base nos processos de fabricação e nas propriedades dos materiais, julgue os itens seguintes. Na fabricação de um compósito com fibras contínuas e alinhadas, o limite de resistência a tração longitudinal do compósito será o mesmo limite de resistência a tração das fibras que o compõem.
93 Q568913
Engenharia Mecatrônica
Ano: 2013
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

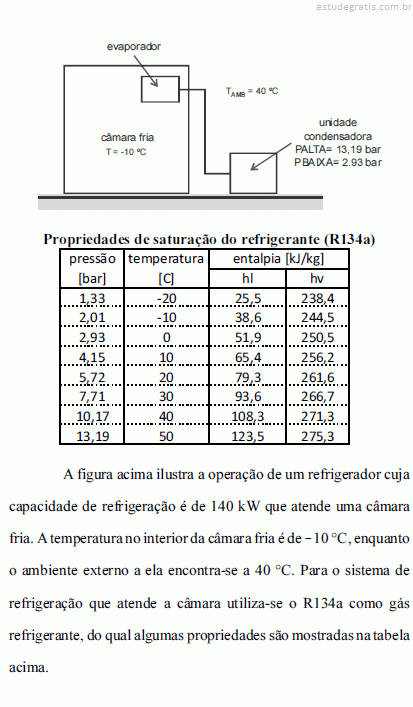
Considerando a situação descrita e assumindo que há perdas de pressão desprezíveis nas linhas e componentes do sistema de refrigeração, bem como o fato de que esse sistema opera segundo um ciclo padrão de refrigeração por compressão a vapor, julgue os itens a seguir.

O COP de Carnot para esse ciclo é superior a 5.
94 Q568912
Engenharia Mecatrônica
Ano: 2013
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)
A propósito da rugosidade superficial, julgue os itens que se seguem. Na medição da rugosidade superficial, podem ser usados o sistema M ou o sistema da envolvente, sendo este último o mais utilizado e adotado pelas normas técnicas brasileiras.
95 Q568911
Engenharia Mecatrônica
Ano: 2013
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)


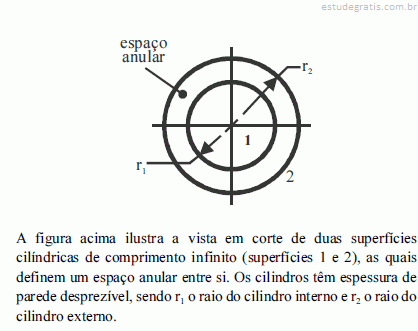
Considerando a troca de calor por radiação no espaço anular formado entre as duas superfícies, julgue os itens seguintes.

Se a superfície do cilindro externo for negra, sua refletividade será nula e a energia emitida por radiação a partir dela será de natureza direcional difusa.
96 Q441996
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

A notação de Denavit-Hartenberg permite descrever a posição e a orientação de dois ligamentos e se baseia na transformação homogênea. Essa notação baseia-se no fato de que, para a representação da posição relativa de __________ retas no espaço, são necessários apenas __________ parâmetros e, portanto, para definir a posição relativa __________ de sistemas de coordenadas, são necessários __________ parâmetros.

Assinale a alternativa que completa, corretamente e respectivamente, as lacunas do texto.

97 Q441994
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

No processo de aquisição e processamento de imagem no contexto da visão computacional, a imagem

98 Q441992
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

A evolução dos robôs ocasionou o desenvolvimento da visão computacional e a necessidade do processo de reconhecimento que pode ser caracterizado

99 Q441991
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Muitos sistemas automatizados utilizam microprocessadores para realizar o controle das ações automáticas do sistema. Com relação aos microprocessadores, pode-se dizer que a ULA (unidade lógica e aritmética) é responsável

100 Q441989
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Internamente em um processador, existem diversos componentes conectados. Um conjunto de fios paralelos e que transmitem endereços, dados e sinais de controle é conhecido como

101 Q441987
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

102 Q441986
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

103 Q441984
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Em instrumentos de medida analógicos é comum haver um espelho abaixo da escala graduada, de forma que a leitura do valor a ser medido deve ser considerada quando a visão do ponteiro e sua imagem no espelho coincidirem. A função do espelho é corrigir o fenômeno conhecido como

104 Q441982
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Microcontroladores apresentam características próprias, que os diferenciam de um microprocessador convencional, como

105 Q441980
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Diversos microcontroladores possuem mais de um modo de operação, como o modo conhecido como espera (sleep ou wait). Sobre esse modo, é correto afirmar que ele se destina

106 Q441979
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

107 Q441977
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Considerando a família de circuitos lógicos TTL, série 74, a alternativa que apresenta a tensão máxima de entrada para o nível lógico baixo (VIL(máx)) é:

108 Q441975
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

A operação lógica NOT foi aplicada sobre o seguinte número sem sinal, na notação binária:

1011 1011 1100 1100 b

Assinale a alternativa que apresenta, na notação decimal, o resultado produzido.

109 Q441973
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

Os motores síncronos recebem essa denominação devido ao sincronismo existente entre a sua rotação e a tensão alternada de alimentação. Considerando uma alimentação de 220 V / 60 Hz em um motor síncrono de 3 polos, a velocidade de rotação, em RPM, é:

110 Q441971
Engenharia Mecatrônica
Ano: 2013
Banca: Fundação para o Vestibular da Universidade Estadual Paulista (VUNESP)

O modelo de Ebers-Moll pode ser utilizado para modelar o comportamento de transistores bipolares. Supondo os seguintes parâmetros: IB, IC, IE são as correntes de base, coletor e emissor, respectivamente; ICD e IED são as correntes dos diodos de coletor e emissor, respectivamente; αF, αR são os ganhos de corrente em base comum direto e reverso respectivamente, o modelo de Ebers-Moll para um transistor NPN é: