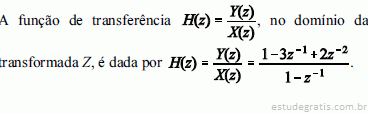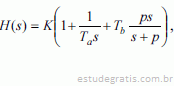2481 Q421914
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

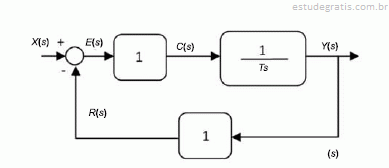
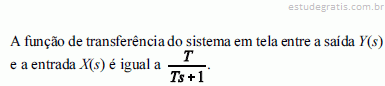
Considere o sistema representado pelo diagrama de blocos acima, no qual se tem uma planta, um controlador e uma malha de realimentação. Nesse diagrama, T representa uma constante e s é o operador da transformada de Laplace. Acerca desse sistema, julgue os itens subsequentes.

No domínio do tempo, a resposta do sistema em tela a uma entrada com forma de rampa unitária (linha pontilhada no gráfico abaixo) terá a forma da curva em linha contínua mostrada nesse mesmo gráfico.

2482 Q421913
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

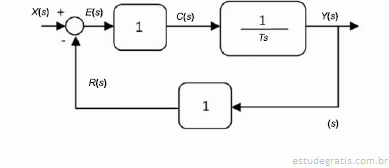
Considere o sistema representado pelo diagrama de blocos acima, no qual se tem uma planta, um controlador e uma malha de realimentação. Nesse diagrama, T representa uma constante e s é o operador da transformada de Laplace. Acerca desse sistema, julgue os itens subsequentes.

A malha de realimentação de controle, conforme o diagrama de bloco, assegura a estabilidade do sistema.

2483 Q421912
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

Considere o sistema representado pelo diagrama de blocos acima, no qual se tem uma planta, um controlador e uma malha de realimentação. Nesse diagrama, T representa uma constante e s é o operador da transformada de Laplace. Acerca desse sistema, julgue os itens subsequentes.

2484 Q421911
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

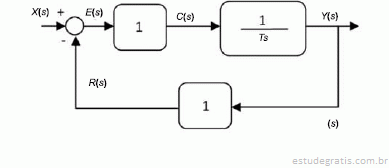
Considere o sistema representado pelo diagrama de blocos acima, no qual se tem uma planta, um controlador e uma malha de realimentação. Nesse diagrama, T representa uma constante e s é o operador da transformada de Laplace. Acerca desse sistema, julgue os itens subsequentes.

O erro no sistema alimenta um controlador proporcional de ganho unitário.

2485 Q421910
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

Considere o sistema representado pelo diagrama de blocos acima, no qual se tem uma planta, um controlador e uma malha de realimentação. Nesse diagrama, T representa uma constante e s é o operador da transformada de Laplace. Acerca desse sistema, julgue os itens subsequentes.

Considerando que o sistema em tela utiliza um controlador do tipo proporcional, para reduzir o erro estacionário nesse processo, um procedimento recomendado é a substituição desse controlador por outro, mas do tipo derivativo.

2486 Q421909
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

Acerca de equipamentos que utilizam sistemas de controle para o seu funcionamento, julgue o item abaixo.

As modernas máquinas de lavar roupa, em que é possível controlar desde a quantidade de água até o tempo do ciclo de lavagem, são modelos de sistemas de controle de malha fechada aplicado ao cotidiano.

2487 Q421868
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

Julgue o próximo item, referente ao filtro digital definido pela relação y(n) = y(n -1) - y(n ]- 2) + x(n) -3x(n -1) + 2x (n -2).

2488 Q421860
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

Estima-se, atualmente, que mais de 90% das malhas de controle utilizadas em processos industriais operem com controladores proporcional-integral-derivativo (PID). Acerca de controlador PID, julgue os itens a seguir.

A função de transferência de um controlador PID pode ser representada por  em que K é o ganho do controlador, Ta e Tb são as constantes de tempo integral e derivativo, respectivamente, e p é um polo para limitação de ganho em altas frequências.
2489 Q421859
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

Estima-se, atualmente, que mais de 90% das malhas de controle utilizadas em processos industriais operem com controladores proporcional-integral-derivativo (PID). Acerca de controlador PID, julgue os itens a seguir.

O uso de controlador PID é adequado para eliminar erros de regime permanente (ação derivativa), antecipar o comportamento do processo (ação integral) e reagir ao erro presente, conferindo ao sistema de controle uma reação rápida à ação de perturbações ou variações de referência de magnitudes significativas (ação proporcional).

2490 Q421858
Engenharia Elétrica
Ano: 2010
Banca: Centro de Seleção e de Promoção de Eventos UnB (CESPE)

Estima-se, atualmente, que mais de 90% das malhas de controle utilizadas em processos industriais operem com controladores proporcional-integral-derivativo (PID). Acerca de controlador PID, julgue os itens a seguir.

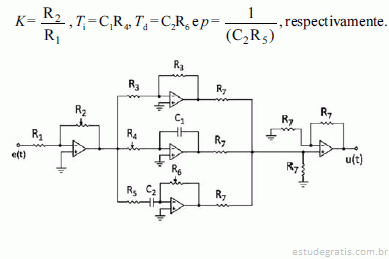
Uma possível implementação de um controlador PID pode ser corretamente realizada pelo circuito mostrado na figura abaixo, utilizando-se amplificadores operacionais, resistores, potenciômetros e capacitores. O ganho, a constante de tempo integral, a constante de tempo derivativo e o polo para eliminação de ganho em altas frequências são ajustados como